
我们重视您的隐私
通过点击「允许所有 Cookie」,代表您同意在您的设备上存储 Cookie 以增强网站浏览体验、分析网站使用情况并协助我们的营销和网站效能优化工作。您可以在我们的隐私权政策中找到有关于此的更多信息。
本文介绍 MIPI CSI-2 相机接口的系统架构、D-PHY 传输、数据包机制、图像格式与带宽估算,以及 Linux media-controller 架构下的集成与故障排查。内容适用于 ARM SoC、图像传感器、ISP 与 V4L2 视频管线的软硬件集成。
MIPI CSI-2(Camera Serial Interface 2)是用于将图像数据从图像传感器传输至 SoC、ISP 或 FPGA 的高速串行协议。CSI-2 定义数据包格式、Data Type、Virtual Channel 与错误保护机制,而 D-PHY 或 C-PHY 则负责物理信号传输。
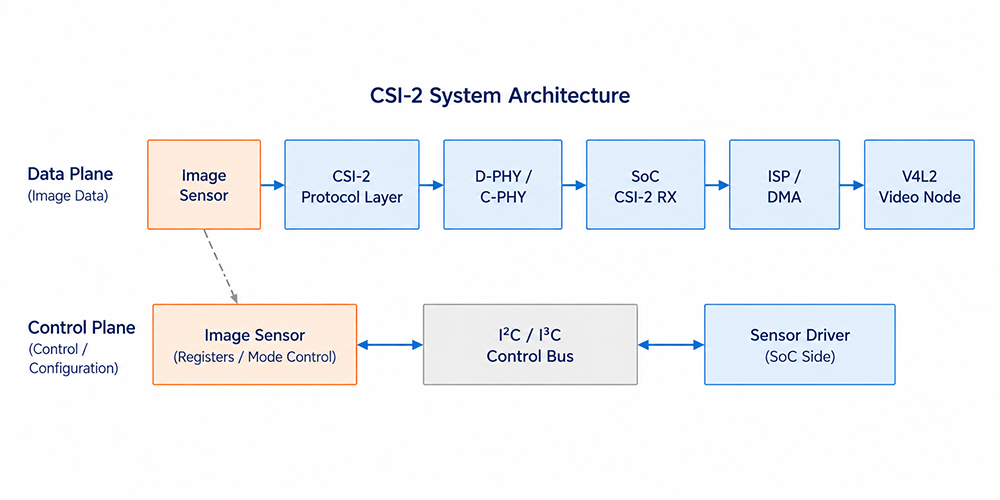
| 层级 | 主要职责 | 典型 Linux / SoC 实现 |
|---|---|---|
| 控制平面 | 模式、曝光、增益与流控制 | Sensor driver 与 I²C/I³C |
| CSI-2 协议层 | 数据包化、VC、DT、ECC 与 CRC | CSI-2 TX/RX controller |
| PHY 层 | LP/HS 状态、时钟与差分信号 | D-PHY/C-PHY 与 PHY driver |
| 图像管线 | 解码、处理、DMA 与采集 | ISP、DMA 与 V4L2 node |
D-PHY Data Lane 在空闲时处于 LP Stop State,并通过 LP 状态序列切换至 HS 模式后传输 CSI-2 数据包。Sensor 寄存器访问与流控制通常通过独立的 I²C/I³C 总线进行,与 D-PHY Data Lane 的 LP 状态不同。
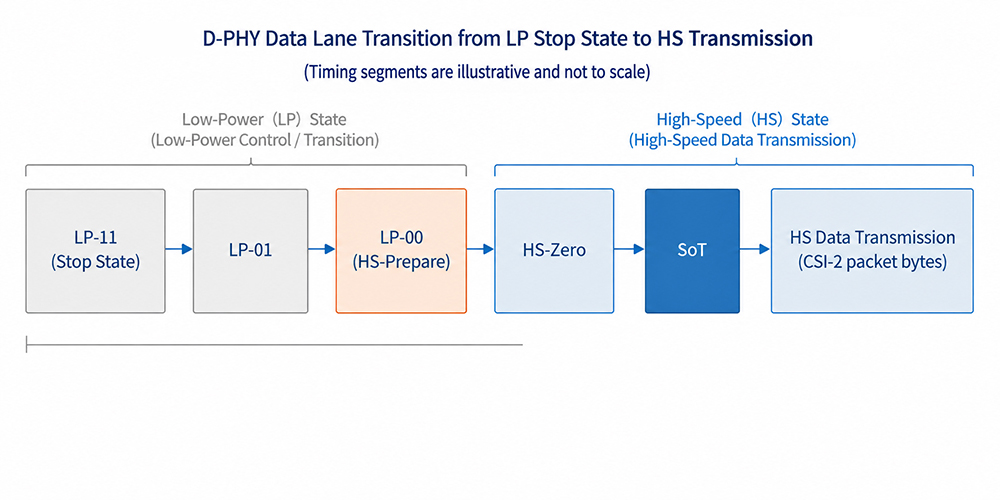
| 状态 / 阶段 | 作用 | 集成要点 |
|---|---|---|
| LP-11 Stop State | 空闲状态及 LP 操作的基础状态 | 确认 lane 状态及 TX/RX PHY 支持情况 |
| LP-01, LP-00 | HS 进入/退出序列的一部分 | 不得将这些状态解读为 I²C 控制数据 |
| HS-Prepare, HS-Zero | 高速传输前的准备与稳定阶段 | 影响 RX 检测与 HS-Settle 调整 |
| SoT | 标记高速数据包传输的开始 | SoT 错误可能表示时序、lane 或配置存在问题 |
| HS data transmission | 传输 CSI-2 packet byte stream | 确认 link frequency、lane 数量及信号完整性 |
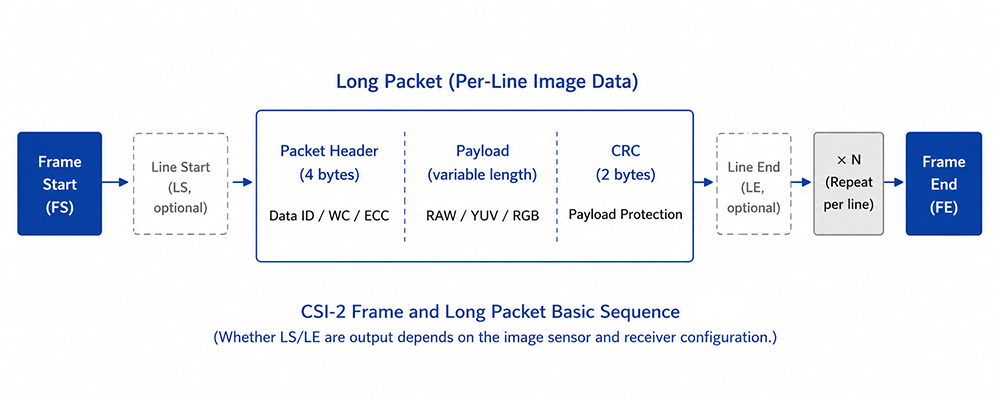
CSI-2 使用 Short Packet 传递协议事件或同步信息,而 Long Packet 用于传输 RAW、YUV、RGB 或 embedded data。Long Packet 由 4-byte header、payload 和 2-byte CRC footer 组成。
| 字段 | 功能 | 检查要点 |
|---|---|---|
| Virtual Channel (VC) | 区分逻辑数据流 | Sensor 与 RX Virtual Channel 必须兼容 |
| Data Type (DT) | 表示像素格式或数据包类型 | 必须与 Sensor output mode 及 RX 支持能力相匹配 |
| Word Count (WC) | 表示 Long Packet payload 的字节数 | 应与 line width 和 pixel packing 相匹配 |
| ECC | 保护 packet header | 检查同步、lane、配置及 RX 解码 |
| CRC | 保护 Long Packet payload | 检查 PHY、data rate、lane mapping 及 TX/RX 实现 |
Frame Start(FS)和 Frame End(FE)提供 frame-level synchronization。Line Start(LS)和 Line End(LE)提供可选的 line-level synchronization。LS 和 LE 是否实际输出,应根据 Sensor 文档、CSI receiver trace 或 driver 计数器进行确认。
CSI-2 Data Type、V4L2 media-bus code、V4L2 capture memory format 与 ISP format negotiation 必须在数据含义上保持兼容,但它们属于不同的抽象层,因此配置名称与位置不需要一一对应。对于 RAW 数据,还需确认 bit depth 和 Bayer order;对于 YUV 数据,则需确认 byte order。
Active-pixel payload 的下限可估算如下:
上述计算仅代表有效像素数据所需的最低 payload。实际 CSI-2 throughput 与 D-PHY lane rate 还需考虑 packet header、CRC、同步数据包、blanking 传输策略、Data Lane 数量、clock mode、Sensor 可用的 link-frequency 设置,以及 SoC CSI receiver 的限制。
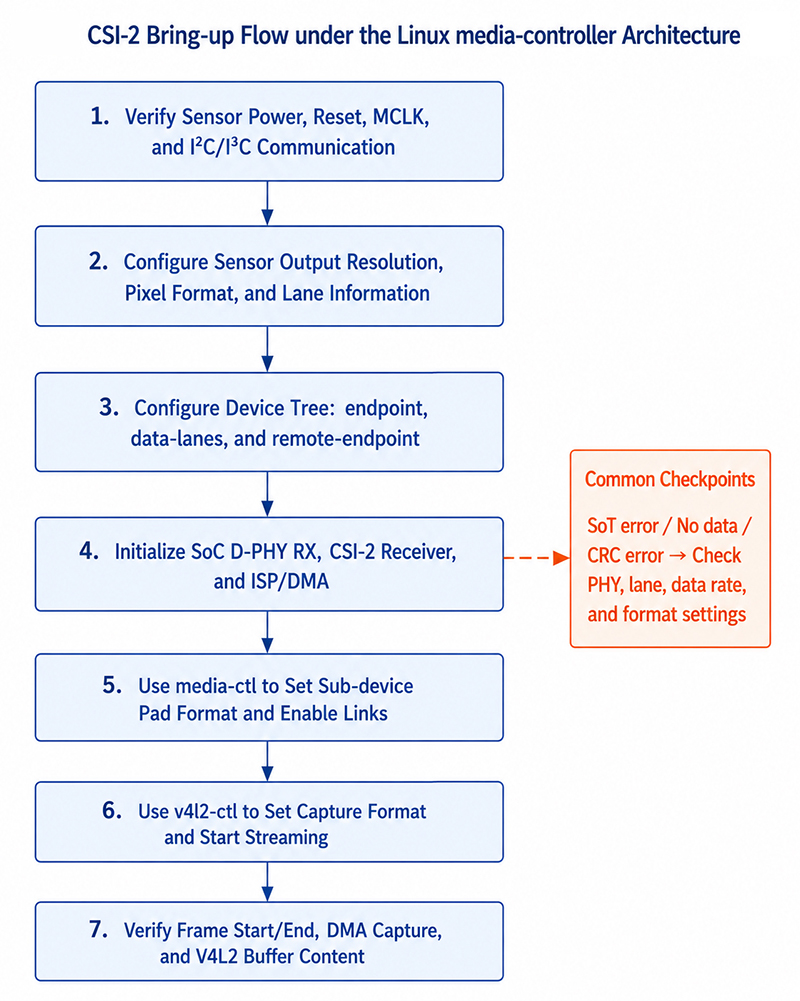
Device Tree 通常用于描述 graph endpoint、data-lanes、clock-lanes 以及 remote-endpoint 连接。在大多数 media-controller 架构中,图像格式会在运行时通过 sub-device pad format、media link 与 routing negotiation 进行协商。实际 binding 与支持的格式取决于目标 SoC 的 kernel driver。
# 查看 entity、pad 与 link
media-ctl -p -d /dev/media0

# 示例:配置上游 Sensor pad format
media-ctl -d /dev/media0 --set-v4l2 '"sensor 1-001a":0 [fmt:SRGGB10_1X10/1920x1080]'

# 示例:启用 link
media-ctl -d /dev/media0 --links '"sensor 1-001a":0 -> "csi2rx":0 [1]'

# 配置 capture node memory format 并开始流传输
v4l2-ctl -d /dev/videoX \
  --set-fmt-video=width=1920,height=1080,pixelformat=RG10 \
  --stream-mmap=4 --stream-count=100

dmesg -w
本示例中的 entity 名称、pad index、media-bus code、FourCC 值与 video node 均需根据实际 media graph 进行调整,并非所有平台都使用相同设置。
| 类别 | 检查要点 | 典型现象 |
|---|---|---|
| PHY | Lane 数量、mapping、link frequency、clock mode 与 HS-Settle | SoT 错误、无数据或间歇性丢帧 |
| 协议 | VC、DT、数据包行为与 ECC/CRC | Header 错误、CRC 错误或帧同步异常 |
| 格式 | Bit depth、Bayer order、YUV order 与 packing | 颜色异常、绿屏或图像破损 |
| Pipeline | DT graph、media link、pad format、ISP 与 DMA | STREAMON 失败或 buffer timeout |
不是。CSI-2 是图像数据包协议,而 D-PHY 是常用的物理层传输接口。
I²C 通信正常仅代表控制通道工作正常。图像数据路径仍可能受到 MCLK、lane、PHY 时序、协议、media graph、ISP 或 DMA 等问题的影响。
ECC 主要用于保护 Packet Header,可纠正单 bit 错误并检测双 bit 错误。CRC 用于验证 Long Packet payload 的完整性。如果错误持续发生,通常需要同时检查协议配置与物理层信号完整性。
PCB 阻抗、走线长度、FPC、接地回流路径及 EMI 条件都可能影响 D-PHY 的信号完整性与时序裕量。


通过点击「允许所有 Cookie」,代表您同意在您的设备上存储 Cookie 以增强网站浏览体验、分析网站使用情况并协助我们的营销和网站效能优化工作。您可以在我们的隐私权政策中找到有关于此的更多信息。